Механика вращательного движения
Момент, инерция, вязкое трение и связь угловой скорости с оборотами.
Перед началом: основное уравнение вращения и кинетическая энергия.
После занятия вы сможете: приводить инерцию и нагрузку к валу двигателя, оценивать устойчивость механического равновесия и границы одномассовой модели.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
От силы к моменту
При вращении роль силы выполняет момент, а роль массы — момент инерции. Два ротора одинаковой массы могут разгоняться по-разному: важно, насколько далеко масса расположена от оси. Поэтому подменять J массой двигателя нельзя. В нашей модели вал жёсткий, и вся приведённая к нему инерция описывается одной величиной.
Me — электромагнитный момент, ML — внешний момент нагрузки, bω — вязкое сопротивление. Положительный ML в принятом соглашении вычитается из двигательного момента. При реверсе характер реальной нагрузки нужно определить заново: постоянный знаковый момент и момент, всегда препятствующий движению, — разные модели.
Скорость и единицы
В уравнения подставляют угловую скорость в рад/с. Обороты в минуту удобны для паспортов и индикации, но требуют преобразования:
Например, 1500 об/мин соответствуют примерно 157,08 рад/с. Если подставить число 1500 как рад/с, ошибка затронет противо-ЭДС, трение, мощность и запас кинетической энергии. Последний зависит от квадрата скорости, поэтому ошибка станет особенно большой.
Разгон постоянным моментом
При Me − ML = M = const и b > 0 получаем систему первого порядка с механической постоянной времени J/b и предельной скоростью M/b. Для J = 0,002 кг·м², b = 0,002 Н·м·с/рад и M = 0,1 Н·м постоянная времени равна 1 с, предельная скорость — 50 рад/с.
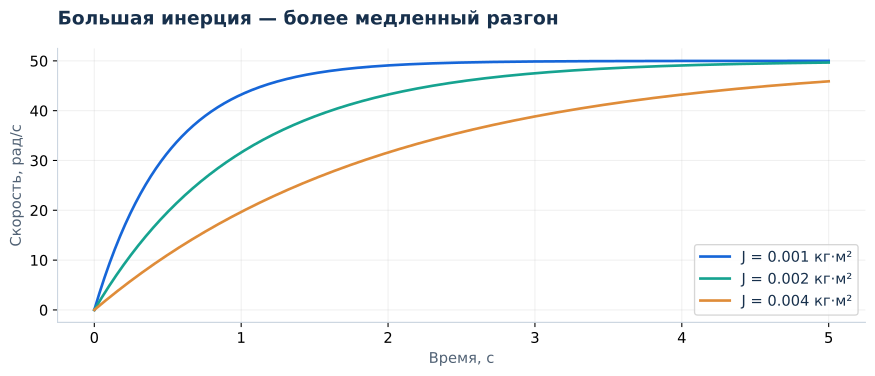
Увеличение J не меняет конечное равновесие, но замедляет переход. В начальный момент при пуске из покоя ускорение равно M/J. Если трение отсутствует и результирующий момент постоянен, скорость растёт линейно без предела. Такой результат не является ошибкой решателя: он показывает ограниченность выбранной модели.
Выбег
Пусть внешняя нагрузка отсутствует, двигательный момент снят, а сопротивление только вязкое. Тогда скорость спадает экспоненциально: ω = ω₀ exp(−bt/J). Эта простая модель не останавливается строго за конечное время. Реальный привод может остановиться из-за сухого трения, которое здесь не учитывается.
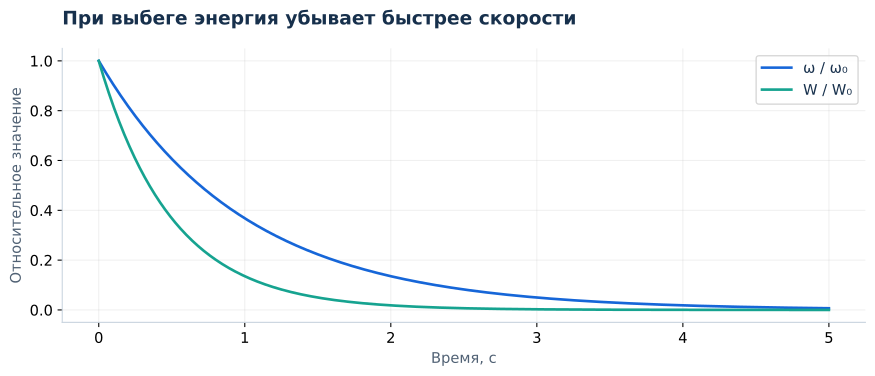
При ω₀ = 100 рад/с и J = 0,002 кг·м² начальная кинетическая энергия равна 10 Дж. Поскольку энергия зависит от квадрата скорости, она уменьшается быстрее нормированной скорости. Через одну механическую постоянную времени остаётся 36,8% скорости, но лишь 13,5% начальной энергии.
Нагрузка и приведённая инерция
Если двигатель вращает механизм через идеальный редуктор с отношением g = ωmotor/ωload, момент инерции нагрузки, приведённый к валу двигателя, равен Jload/g². Энергия при таком преобразовании сохраняется. Момент нагрузки на стороне двигателя в идеальном случае равен Mload/g. Реальные потери редуктора требуют дополнительного описания.
В этом курсе редуктор отдельно не моделируется. Величина J уже включает ротор и приведённую нагрузку. Такой подход применим, пока упругостью вала и люфтами можно пренебречь. Если появляются крутильные колебания, нужна модель как минимум с двумя инерциями и упругой связью.
Практическая работа
Рассчитайте выбег с 100 рад/с до 10 рад/с при J = 0,002 и b = 0,002. Из экспоненциального закона получаем t = (J/b) ln(100/10) ≈ 2,303 с. Затем удвойте инерцию и проверьте, что время тоже удвоилось.
import numpy as np
J, b = 0.002, 0.002
time_to_threshold = J/b * np.log(100/10)
rpm = 100 * 60 / (2*np.pi)
print(time_to_threshold, rpm)
Самопроверка: означает ли нулевой момент двигателя остановку?
Нет. При отсутствии результирующего тормозного момента ротор продолжит движение. Нулевой момент означает отсутствие ускорения от двигателя, а не нулевую скорость.
Приведение механизма к валу двигателя
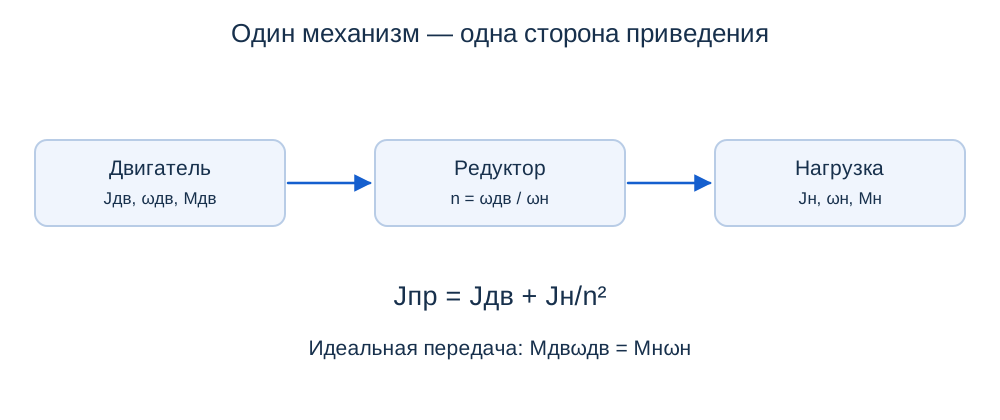
Пусть идеальный редуктор имеет передаточное отношение n = ωдв/ωн > 1. Приведение выполняют по равенству кинетических энергий. Нагрузка вращается медленнее в n раз, поэтому её инерция на стороне двигателя уменьшается в n² раз:
Mн,пр = Mн/n (идеальная передача)
Jпост = m(v/ωдв)²
Последняя формула относится к поступательно движущейся массе m при постоянном кинематическом отношении v/ωдв. Для барабана радиуса r без редуктора Jпост = mr². При КПД η и передаче мощности от двигателя к нагрузке требуемый момент двигателя Mн/(ηn). При обратном потоке мощности потери нужно учитывать заново: нельзя механически использовать ту же формулу.
Разбор. Jдв = 0,002 кг·м², Jн = 0,08 кг·м², n = 10. Тогда Jпр = 0,0028 кг·м². При моменте нагрузки 2 Н·м идеальная приведённая нагрузка равна 0,2 Н·м. При Me = 0,3 Н·м и пренебрежении трением начальное ускорение двигателя равно 35,71 рад/с².
Нелинейная нагрузка и локальная устойчивость
Для вентилятора момент сопротивления можно описать как ML = cω|ω|, где c > 0. Он меняет знак при реверсе и всегда отбирает механическую энергию: MLω ≥ 0. Равновесие определяется пересечением характеристик двигателя и сопротивления, а его устойчивость — наклонами этих характеристик.
J Δω′ ≈ F′(ω*)Δω
F′(ω*) < 0 ⇒ τлок = −J/F′(ω*) > 0
Это линеаризация около рабочей точки ω*. Для постоянного двигательного момента и положительной скорости вентилятора F′ = −2cω* − b. Малое отклонение затухает. Однако найденная постоянная времени описывает только окрестность рабочей точки, а не весь пуск из покоя.
Когда нужна двухмассовая модель
Длинный вал, муфта или ремень могут накапливать упругую энергию. Тогда скорости двигателя и нагрузки различаются даже после приведения к одной стороне передачи. Введём угол закручивания θ = φ₁ − φ₂, жёсткость k и коэффициент демпфирования cs.
J₁ω₁′ = Me − Ms
J₂ω₂′ = Ms − ML
θ′ = ω₁ − ω₂
Без внешних моментов и демпфирования собственная частота относительных колебаний равна √[k(1/J₁ + 1/J₂)]. Здесь k измеряется в Н·м/рад. Если эта частота близка к частотам воздействий или полосе регулятора, замена двух масс одной скрывает резонанс. При медленных изменениях и достаточно жёсткой связи одномассовое приближение часто приемлемо.
Задачи для самостоятельного решения
1. Масса 5 кг перемещается барабаном радиуса 0,1 м через идеальный редуктор n = 5. Найдите её приведённую инерцию на валу двигателя.
Ответ
J = m(r/n)² = 5·0,02² = 0,002 кг·м². Собственные инерции двигателя, барабана и редуктора добавляются отдельно.
2. При J = 0,01 кг·м², b = 0,002 Н·м·с/рад, c = 10⁻⁴ Н·м·с²/рад² и ω* = 40 рад/с найдите постоянный момент равновесия и локальную τ.
Ответ
Me = bω* + cω*² = 0,24 Н·м; τ = J/(b + 2cω*) = 1 с. Сравните малый скачок момента с большим: для большого линеаризация может дать заметную ошибку.
Для отчёта: обоснуйте выбор одной или двух масс и проверьте, что все параметры приведены к одному валу.
Что запомнить
Движение определяет сумма моментов, а не только момент двигателя. Инерция влияет на ускорение, трение — на рассеяние энергии. Следите за единицами и знаком нагрузки, особенно при переходе через нулевую скорость.
Прогресс хранится только в этом браузере.